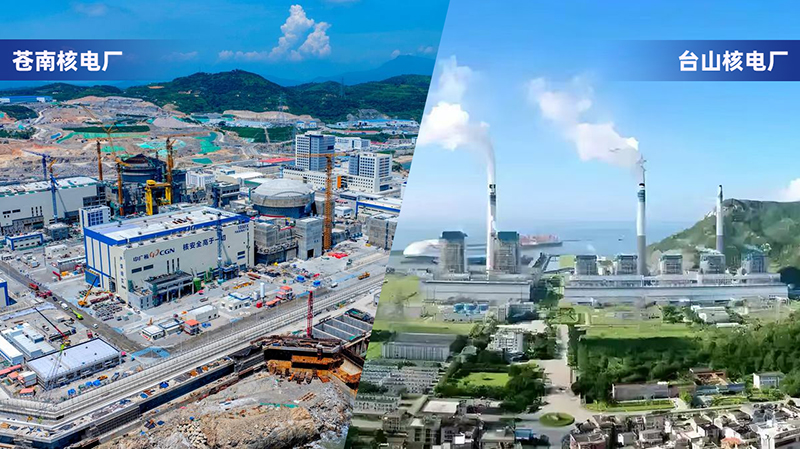
今年,蜂鸟视图在中广核核电业务领域持续取得进展,先后中标台山核电厂二期系统开发项目、苍南核电站数字地图智慧中枢平台开发项目。
从服务单一核电场景到拓展至不同核电站项目,业务的持续突破,不仅体现了蜂鸟视图数字地图技术在核电领域的应用价值,也为数字地图平台向机器人协同管理、AI智能监测等方向延展创造了新的空间。
近期,蜂鸟视图受邀参与中广核苍南核电站技术讨论会,将围绕数字地图的延展应用,分享空间可视化平台与机器人、AI技术融合的实践思路。
数字地图不止于可视化,更是空间管理的基础
在核电站等大型工业场景中,设备设施分布广、管理对象多,如何将空间信息与业务数据有效结合,是提升管理效率的重要课题。
传统数字地图平台能够将厂区、建筑、设备及相关业务信息整合到统一的空间界面中,帮助管理人员直观掌握现场情况,实现信息查询、位置定位和可视化管理。
但随着机器人巡检、智能设备和AI监测等技术不断应用,数字地图的价值不再局限于展示和查询,还可以进一步连接设备、事件与业务系统,成为承载多类智能应用的空间管理平台。
以数字地图为基础,打通空间信息、设备状态与事件数据,是推动管理从“看得见”走向“管得住、调得动”的重要一步。
对接不同品牌机器人,构建统一的空间管理平台
随着巡检、运输等不同类型的机器人逐步进入工业现场,管理需求也随之发生变化。
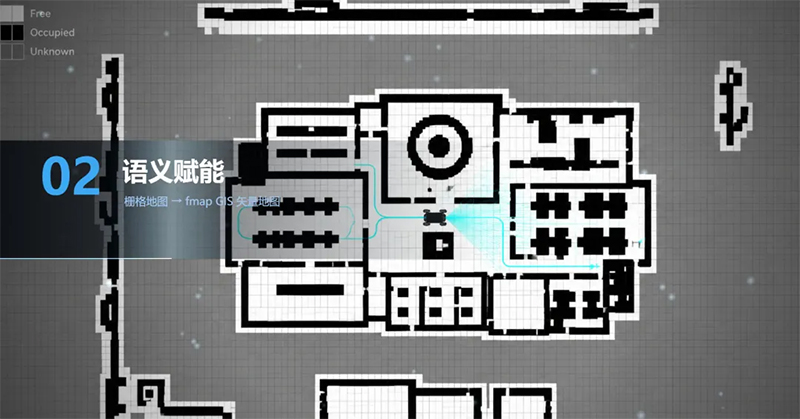
机器人通常具备自主定位和导航能力,其SLAM地图能够支撑自身定位与路径规划。但这类地图主要服务于机器人自主运行,往往难以直接满足管理人员对整体空间环境的认知需求,也难以独立承载丰富的建筑、设备及业务信息。
与此同时,不同类型、不同品牌的机器人可能采用各自的地图体系与管理系统。随着机器人数量增加,如何统一查看设备位置、运行状态,并开展任务规划与协同调度,成为业主需要考虑的问题。
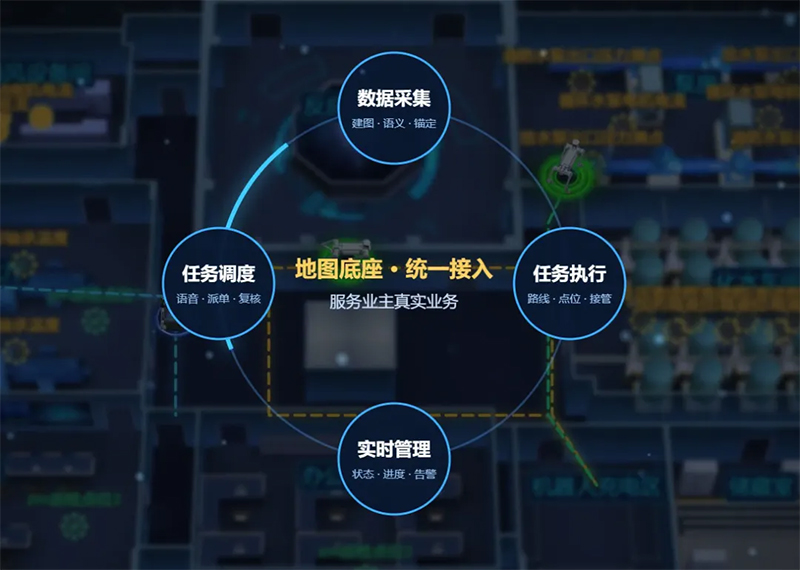
针对这些需求,蜂鸟视图探索将数字地图平台与机器人系统进行融合。
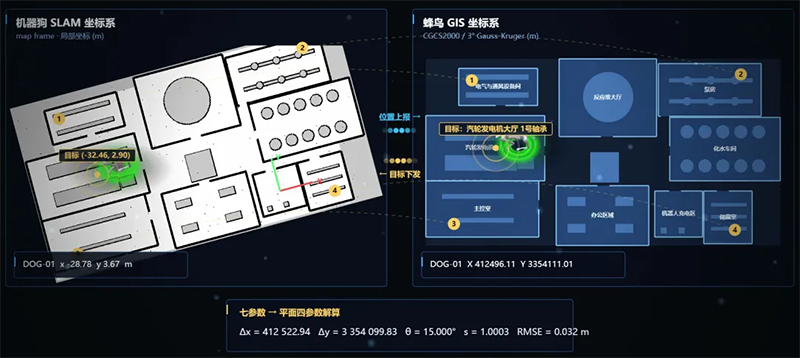
通过将机器人SLAM地图与客户现有数字地图进行坐标对齐,使机器人定位信息与更丰富的空间数据建立关联,可以进一步实现:
-
机器人资产可视化:在统一的数字地图上查看机器人位置、运行状态及相关空间信息。
-
多品牌机器人统一管理:通过对接不同类型和品牌的机器人系统,逐步打破设备与管理平台之间的信息壁垒。
-
提升部署效率:利用已有数字地图与空间数据辅助地图对齐和现场部署,减少重复建图、人工核对等工作。
-
支撑任务规划与调度:在集成相应机器人控制接口的基础上,结合现场需求开展任务分配、运行监控与协同调度。
数字地图由此不再只是机器人运行环境的展示窗口,而是连接不同机器人与现场空间信息的统一管理载体。
融合AI视频监测,让事件与空间信息联动
除了机器人管理,数字地图与AI技术的结合,也为工业现场的智能化管理提供了新的思路。
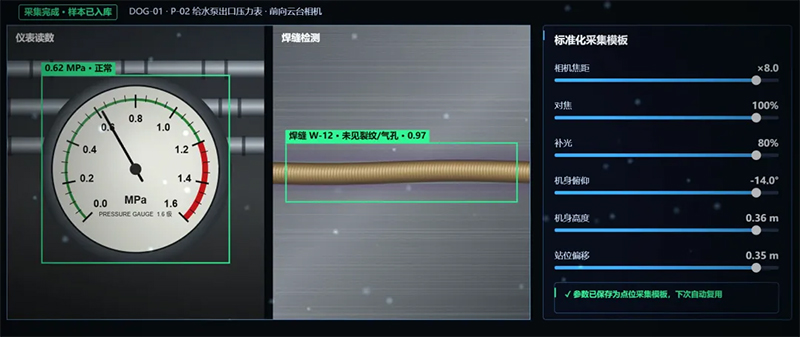
在现有监控体系中,AI算法可以对视频画面进行分析,识别符合算法规则的异常情况或特定事件。但如果检测结果仅停留在视频画面或独立的告警列表中,管理人员仍需要进一步确认事件发生的位置、周边环境及相关处置资源。
将AI视频监测与数字地图结合,可以让检测结果获得更直观的空间表达。
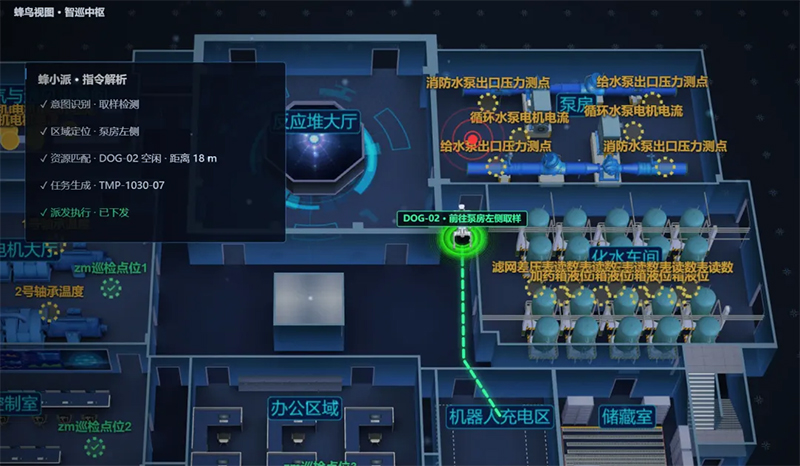
例如,将监控点位、检测事件及其对应的空间位置关联起来,管理人员便可以通过地图快速了解事件发生区域,查看相关监控信息,并结合周边设备和现场环境进行研判。
在此基础上,平台还可以进一步探索AI事件与机器人任务调度的联动。
当系统检测到符合预设规则的事件时,可根据事件位置、机器人能力、当前任务及现场调度规则,辅助选择合适的机器人执行后续任务。对于具备相应接口和控制能力的系统,还可以实现任务自动触发与调度。
从AI发现事件,到地图定位事件,再到机器人参与现场任务处置,数字地图能够成为连接感知、空间与行动的重要纽带。
以空间可视化为基础,拓展智慧管理的应用边界
机器人与AI的融合,只是数字地图平台延展应用的方向之一。
通过持续接入不同类型的设备、业务系统和智能算法,数字地图可以逐步形成面向复杂工业场景的空间可视化管理能力。
对于核电站等大型工业场景而言,这种能力不仅有助于整合分散的空间信息和设备数据,也为机器人巡检、设备状态监测、异常事件定位及多系统协同管理提供了进一步拓展的基础。
不同场景的系统架构、数据接口、安全要求和业务流程存在差异。相关应用需要结合现场条件进行适配,并通过相应的测试与验证,逐步形成稳定、可落地的业务能力。
从数字地图建设到机器人与AI融合,蜂鸟视图持续探索空间数据的更多应用方式,让数字地图不仅能够呈现现场,更能连接现场设备、管理流程与智能应用。
从项目应用到基础能力开放,降低机器人地图对接门槛
数字地图与机器人融合,首先需要解决的一个基础问题,就是不同来源的地图数据如何统一。
对于机器人厂商、二次开发团队及系统集成商而言,机器人自身的SLAM地图能够满足定位和导航需求,但当项目需要将机器人位置、运行轨迹和任务状态接入客户管理大屏时,往往还需要进一步处理地图格式、坐标体系以及业务数据叠加等问题。
例如,不同品牌机器人的地图可能存在格式和坐标差异;SLAM地图与客户已有的CAD图纸、建筑空间数据也需要进行坐标和比例校准。
这些工作看似只是地图处理环节,却可能占用项目团队不少开发和交付资源。
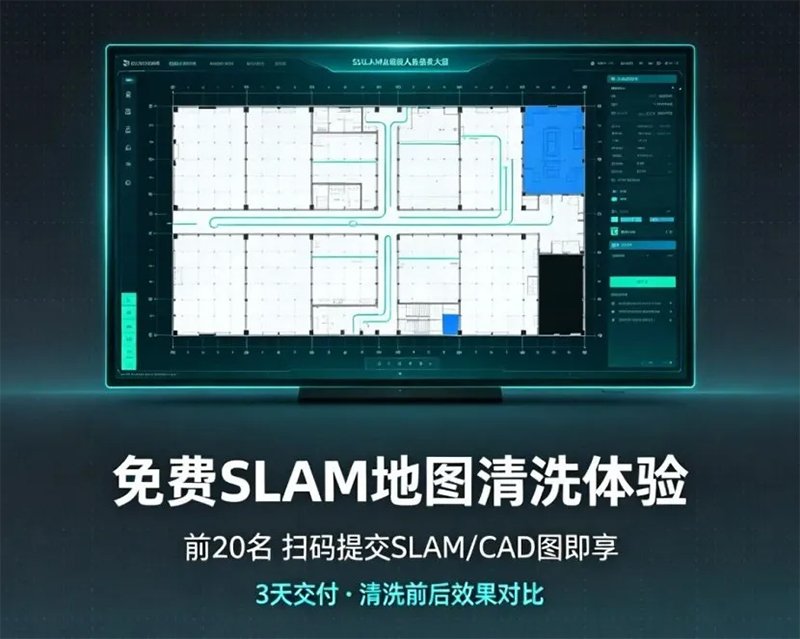
针对这一需求,蜂鸟视图即将开展《室内机器人SLAM地图转换体验活动》,面向室内机器人二开厂商、系统集成商及终端客户,开放地图数据处理与地图引擎能力。
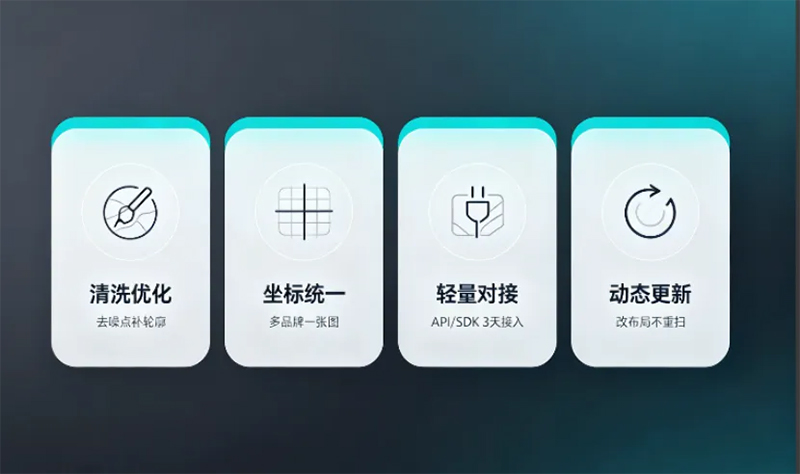
通过SLAM地图处理、多源地图转换、坐标统一及标准化接口等能力,帮助机器人项目将面向导航的地图数据,进一步转化为适合业务可视化和系统集成使用的地图数据。
我们不替代现有机器人,也不要求客户更换原有导航和控制系统,而是通过独立的地图数据处理与引擎能力,补充机器人系统与业务应用之间的地图数据层。
活动具体时间及参与方式将于近期公布,敬请关注。
结语
从今年中标台山核电厂二期系统开发项目,到进一步拓展苍南核电站数字地图智慧中枢平台项目,蜂鸟视图正在将数字地图能力延伸至更多复杂工业场景。
而机器人与AI的融合,则为数字地图打开了新的应用空间。
未来,蜂鸟视图将继续围绕空间可视化、地图数据处理与地图引擎能力,探索机器人协同管理、AI事件监测及多源业务数据融合等应用方向。
让地图不止于展示空间,更成为连接设备、数据、事件与业务的数字化基础设施。
 fengmap
 2026-11-02 16:04:01